2026.27.6
자동 충돌 회피 (Automatic Collision Evasion)
3
Y
CT
Automatic Collision Evasion은 차량을 안전하게 유지하고 주행을 계속하기 위해 Full Self-Driving (Supervised)를 활성화합니다. 수동으로 주행 중이거나 도로에 충분히 주의를 기울이지 않는다고 감지될 때(예: 뒷좌석 쪽으로 손을 뻗는 경우), 또는 Full Self-Driving (Supervised)가 의도치 않게 해제되었을 수 있다고 감지될 때 작동할 수 있습니다. 자세한 내용은 사용자 매뉴얼을 참조하십시오.

FSD (Supervised) v14.3.9
S
3
X
Y
CT
Full Self-Driving (Supervised) v14.3.9 포함 사항: - FSD 신경망 학습의 강화 학습(RL) 단계를 업그레이드하여 다양한 주행 시나리오가 개선되었습니다. - 신경망 비전 인코더를 업그레이드하여 드문 상황 및 저시정 시나리오에서의 이해도를 높이고, 3D 기하학 이해도를 강화하며, 교통 표지판 이해도를 확장했습니다. - AI 컴파일러와 런타임을 MLIR로 처음부터 다시 작성하여 반응 속도가 20% 빨라지고 모델 반복 속도가 개선되었습니다. - 불필요한 차선 편향 및 경미한 테일게이팅 동작을 완화했습니다. - 주차 공간 선택 및 기동의 결정력을 높였습니다. - 주차 위치 핀 예측을 개선하여 이제 지도에 P 아이콘으로 표시됩니다. - 긴급 차량, 스쿨버스, 통행권 위반자 및 기타 드문 차량에 대한 반응을 강화했습니다. - RL 학습을 더 어려운 사례에 집중하고 더 나은 선제적 안전에 대한 보상을 추가하여 소동물 처리를 개선했습니다. - 복합 신호등, 커브길, 황색등 정지 등이 있는 복잡한 교차로에서의 신호등 처리를 Tesla 차량군에서 수집한 어려운 RL 사례 학습을 통해 개선했습니다. - 차량 경로로 확장되거나, 매달려 있거나, 기울어진 드문 물체 및 특이한 물체에 대한 처리를 차량군에서 수집한 희귀 이벤트를 통해 개선했습니다. - 운전자의 개입 없이 제어력을 유지하고 자동으로 회복함으로써 일시적인 시스템 저하 처리를 개선하여 불필요한 해제를 줄였습니다. - 더 나은 시선 추적, 안경 착용 처리 및 다양한 조명 조건에서의 정확도 향상을 통해 운전자 모니터링 시스템의 민감도를 개선했습니다. - Actually Smart Summon, FSD 및 Robotaxi 간의 모델을 통합하여 더 유능하고 안정적인 동작을 구현했습니다. (사이버트럭 이외 모델은 FSD v14.3.2부터, 사이버트럭은 FSD v14.3.4부터 적용) Actually Smart Summon의 최대 속도가 이제 8mph(13km/h)로 증가했습니다. (FSD v14.3.3에서 추가됨, 사이버트럭에서는 사용 불가) - 제어권을 넘겨받은 후 메인 화면에서 개입 이유를 선택하여 Tesla가 자율 주행을 개선하는 데 도움을 줄 수 있습니다. (FSD v14.3.2에서 신규 추가) 이제 개입 없이 FSD (Supervised)로 주행한 거리를 확인할 수 있습니다. 자율 주행 앱에 가장 긴 무개입 주행 기록도 표시됩니다. (FSD v14.3.3에서 추가됨) - 목적지에 도착하면 이제 지도에 주차 옵션이 표시됩니다. (FSD v14.3.4에서 추가됨) 향후 개선 사항: - 목적지 처리 이외의 모든 동작으로 추론 확장. - 포트홀 회피 추가.

Full Self-Driving (Supervised)
S
3
X
Y
CT
사용자의 감독 하에 Full Self-Driving (Supervised)는 Tesla를 거의 모든 곳으로 주행할 수 있게 합니다. 주차 상태에서 출발하여 차선 변경을 수행하고, 내비게이션 경로를 따라 갈림길을 선택하며, 다른 차량 및 물체 주변을 주행하고, 좌우 회전을 수행하며 목적지에 주차합니다. 사용자 및 사용자가 승인한 모든 사람은 각별한 주의를 기울이고 주의를 유지해야 합니다. 이것은 차량을 자율 주행 상태로 만드는 것이 아닙니다. 방심하지 마십시오. 차량에 Full Self-Driving (Supervised)가 활성화되었습니다. 기능을 사용하려면 UI에서 자율 주행 시작 버튼을 누르거나 오른쪽 스크롤 휠 버튼을 한 번 누르십시오. 오토파일럿 설정에서 Full Self-Driving (Supervised)를 비활성화할 수 있습니다.

FSD (Supervised) v14.2 Lite
3
Y
FSD (Supervised) v14.2 Lite 포함 사항: - HW4 V14의 지능을 HW3로 추출했습니다. 이를 통해 HW3는 HW4 V14를 가이드로 사용하여 시나리오 처리 방법을 직접 학습할 수 있습니다. 이 프로세스는 강화 학습(RL) 및 오프라인 모델을 포함하여 HW4에 적용된 개선 사항을 HW3에서도 사용할 수 있게 해줍니다. - 내비게이션 처리, 합류 및 갈림길, 보행자 상호작용, 신호등 및 차량 끼어들기 시나리오를 포함한 다양한 범주에서 선제적 및 반응적 응답성을 모두 개선했습니다. - 불필요한 감속 감소, 더 부드러운 스티어링 및 더 일관된 차선 중앙 유지를 통해 일반적인 시나리오에서의 전반적인 승차감을 개선했습니다. - 주차, 출차 및 후진 기능을 도입했습니다. - FSD가 정차하거나 주차할 위치를 선택할 수 있도록 도착 옵션(주차장, 도로변, 진입로)을 추가했습니다. - 주행 스타일 선호도를 추가로 사용자 정의할 수 있도록 주행 프로필(Speed Profiles)을 항상 사용할 수 있습니다.

주차 상태에서 자율 주행 시작 (Start Self-Driving from Park)
3
Y
운전자 요구 사항이 충족되면 화면에 버튼이 나타납니다. 운전자 요구 사항에는 다음이 포함되나 이에 국한되지 않습니다: - 운전자가 운전석에 앉아 있음 - 운전자가 벨트를 착용함 - 실내 카메라가 가려지지 않음 '브레이크 확인' 기능은 FSD (Supervised)가 활성화되기 전에 운전자가 브레이크 페달을 밟았다가 떼어야 합니다. 브레이크 확인이 비활성화된 경우, 버튼을 누르면 자율 주행 시스템이 브레이크를 작동하고 FSD (Supervised)를 활성화할 수 있습니다. 운전자 감지 요구 사항이 충족되지 않거나 FSD (Supervised)가 운전자를 감지하지 못하는 경우, 확인을 위해 브레이크 페달을 밟았다가 떼어야 합니다. 자율 주행 > 브레이크 확인에서 브레이크 확인을 활성화할 수 있습니다. 이 기능은 차량을 자율 주행 상태로 만드는 것이 아니며, 사용자는 항상 주의를 기울이고 언제든지 제어권을 넘겨받을 준비가 되어 있어야 합니다. 차량이 영화관 또는 아케이드 모드가 아닐 때에는 차량 운행 승인을 받은 면허 소지자만 운전석에 앉아야 합니다.
도착 옵션 (Arrival Options)
3
Y
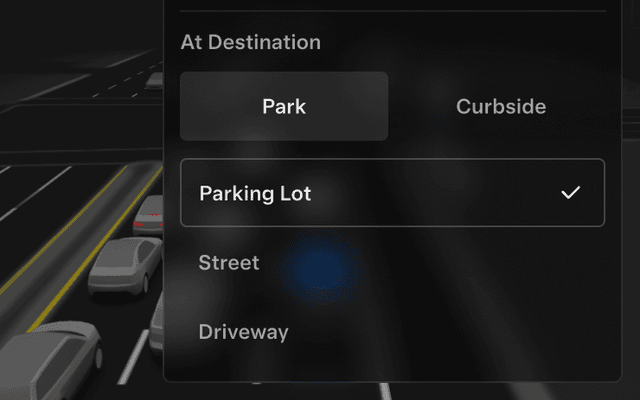
- 이제 주차장, 도로변, 진입로와 같은 도착 옵션을 선택할 수 있으며 Robotaxi 스타일의 하차를 위해 길가 정차를 선택할 수 있습니다. - 도착 옵션 및 선호하는 주차 위치에 대한 설정은 각 목적지별로 저장됩니다.
주행 프로필 (Speed Profiles)
3
Y
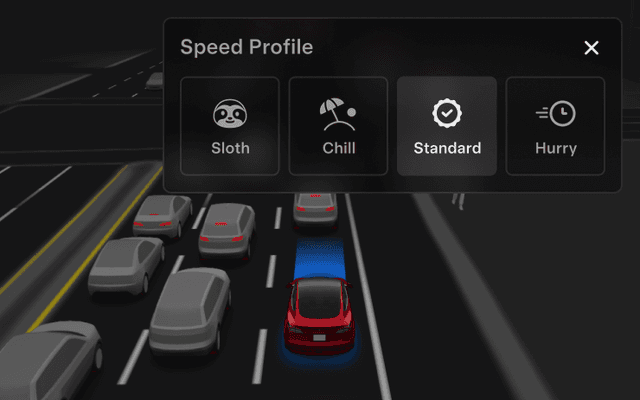
FSD (Supervised)는 이제 운전자 프로필, 속도 제한 및 주변 교통 상황을 조합하여 적절한 속도를 결정합니다. - CHILL보다 낮은 속도와 더 보수적인 차선 선택을 제공하는 새로운 주행 프로필인 SLOTH를 도입했습니다. - 운전자 프로필이 주행 동작에 더 큰 영향을 미칩니다. 프로필이 더 적극적일수록 최대 속도가 높아집니다. - 오른쪽 스크롤 휠을 위/아래로 움직이면 이제 mph/kph 단위의 정확한 최대 속도 오프셋 선택 대신 주행 프로필 설정이 조정됩니다.
UI 개선 사항 (UI Improvements)
3
Y
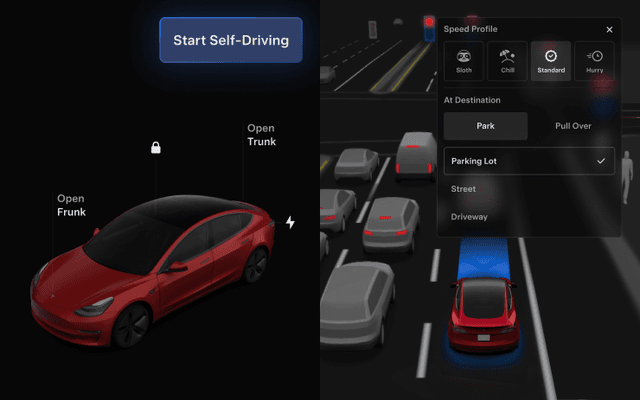
센터 디스플레이의 자율 주행 시각화 화면에서 직접 주행 프로필 및 도착 옵션과 같은 설정을 조정하십시오.