2026.27.11
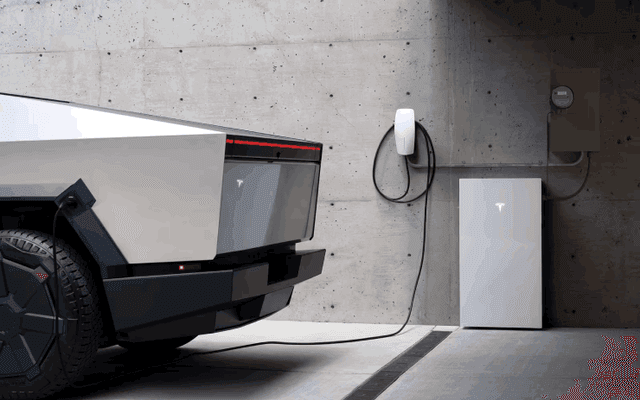
Powerwall을 이용한 Vehicle-to-Home
CT
이제 테슬라의 배터리를 Powerwall과 공유하여 정전 시 가정의 비상 전력 유지 시간을 연장할 수 있습니다. 전원이 연결되어 있고 기능이 활성화되면 차량이 필요할 때 자동으로 가정의 에너지 공급을 보충합니다. 활성화하려면 충전 > Powershare로 이동하세요. 이 기능은 차량이 주차되어 있고 호환되는 Wall Connector에 연결되어 있으며 설정된 방전 제한 값보다 충전량이 높을 때 작동합니다. Powerwall이 필요합니다.
자동 충돌 회피
S
3
X
Y
CT
자동 충돌 회피는 Full Self-Driving (Supervised)를 활성화하여 차량을 안전하게 유지하고 주행을 계속하도록 시도합니다. 수동으로 운전 중일 때 도로에 충분히 주의를 기울이지 않음을 감지하거나(예: 뒷좌석 쪽으로 손을 뻗는 경우), Full Self-Driving (Supervised)가 의도치 않게 해제되었을 수 있다고 감지하면 작동할 수 있습니다. 자세한 내용은 사용자 매뉴얼을 참조하세요.

FSD (Supervised) v14.3.10
S
3
X
Y
CT
Full Self-Driving (Supervised) v14.3.10 포함 사항: - FSD 신경망 학습의 강화 학습(RL) 단계를 업그레이드하여 다양한 주행 시나리오가 개선되었습니다. - 신경망 비전 인코더를 업그레이드하여 드물고 시야가 좋지 않은 시나리오에서의 이해도를 높이고, 3D 기하학 이해를 강화하며, 교통 표지판 이해를 확장했습니다. - AI 컴파일러와 런타임을 MLIR로 처음부터 다시 작성하여 반응 속도가 20% 빨라지고 모델 반복 속도가 개선되었습니다. - 불필요한 차선 편향 및 경미한 근접 추종 동작을 완화했습니다. - 주차 공간 선택 및 기동의 결단력을 높였습니다. - 주차 위치 핀 예측이 개선되었으며, 이제 지도에 P 아이콘으로 표시됩니다. - 긴급 차량, 스쿨버스, 통행 우선순위 위반 차량 및 기타 드문 차량에 대한 대응을 강화했습니다. - 어려운 사례에 RL 교육을 집중하고 더 나은 선제적 안전에 대한 보상을 추가하여 소동물 대응을 개선했습니다. - 테슬라 차량군에서 수집된 어려운 RL 사례 교육을 통해 복잡한 교차로에서의 신호등 처리 능력을 개선했습니다. - 차량 경로로 뻗어 나오거나 기울어진 드물고 특이한 물체에 대한 대응을 개선했습니다. - 일시적인 시스템 성능 저하 시 운전자 개입 없이 제어력을 유지하고 자동 복구하여 불필요한 해제를 줄였습니다. - 시선 추적 및 다양한 조명 조건에서의 정확도 향상으로 운전자 모니터링 시스템의 감도를 높였습니다. - Actually Smart Summon, FSD 및 Robotaxi 간의 모델을 통합했습니다. - Actually Smart Summon의 최대 속도가 8mph(13km/h)로 증가했습니다. - 개입 후 메인 화면에서 이유를 선택하여 자율 주행 개선에 기여할 수 있습니다. - 개입 없는 주행 거리 및 최장 무개입 주행 기록을 확인할 수 있습니다. - 목적지 도착 시 주차 옵션이 지도에 표시됩니다. 향후 개선 사항: 목적지 처리 이외의 모든 동작으로 추론 확장, 포트홀 회피 추가.

Full Self-Driving (Supervised)
S
3
X
Y
CT
귀하의 감독 하에 Full Self-Driving (Supervised)는 테슬라를 거의 모든 곳으로 주행할 수 있게 합니다. 주차된 상태에서 시작하여 차선을 변경하고, 내비게이션 경로를 따라 갈림길을 선택하며, 다른 차량과 물체 주위를 주행하고, 좌회전 및 우회전을 하며 목적지에 주차합니다. 귀하와 귀하가 승인한 모든 사람은 각별한 주의를 기울이고 주의를 집중해야 합니다. 이 기능이 차량을 자율 주행 상태로 만드는 것은 아닙니다. 방심하지 마세요. 차량에 Full Self-Driving (Supervised)가 활성화되었습니다. 기능을 사용하려면 UI의 자율 주행 시작 버튼을 누르거나 오른쪽 스크롤 휠 버튼을 한 번 누르세요. 오토파일럿 설정에서 Full Self-Driving (Supervised)를 비활성화할 수 있습니다.

FSD (Supervised) v14.2 Lite
3
Y
FSD (Supervised) v14.2 Lite 포함 사항: - HW4 V14의 지능을 HW3로 추출하여 HW3가 HW4 V14를 가이드로 삼아 시나리오 처리 방법을 학습하고 RL 및 오프라인 모델과 같은 개선 사항을 적용할 수 있게 합니다. - 내비게이션 처리, 보행자 상호 작용, 신호등, 차량 끼어들기 등 다양한 범주에서 선제적 및 반응적 응답성을 개선했습니다. - 거짓 감속 감소 및 일관된 차선 중앙 유지로 일반적인 시나리오에서의 승차감을 개선했습니다. - 주차, 출차 및 후진 기능을 도입했습니다. - FSD가 정차하거나 주차할 위치(주차장, 도로변, 진입로)를 선택할 수 있는 도착 옵션을 추가했습니다. - 주행 스타일 맞춤 설정을 위해 속도 프로필을 항상 사용할 수 있습니다.

주차 상태에서 자율 주행 시작
3
Y
운전자 요구 사항이 충족되면 화면에 버튼이 나타납니다. 운전자 요구 사항에는 운전석 착석, 안전벨트 착용, 실내 카메라 시야 확보 등이 포함됩니다. 브레이크 확인을 설정하면 FSD (Supervised) 활성화 전 브레이크 페달을 조작해야 합니다. 브레이크 확인이 비활성화된 경우 버튼을 누르면 자율 주행이 브레이크를 작동시키고 FSD (Supervised)를 활성화합니다. 운전자 감지 실패 시 브레이크 페달 확인이 필요합니다. 자율 주행 > 브레이크 확인에서 설정을 변경할 수 있습니다. 이 기능은 차량을 자율 주행 상태로 만드는 것이 아니며 항상 주의를 기울여야 합니다. 극장 또는 아케이드 모드가 아닐 때는 면허 소지자만 운전석에 앉아야 합니다.
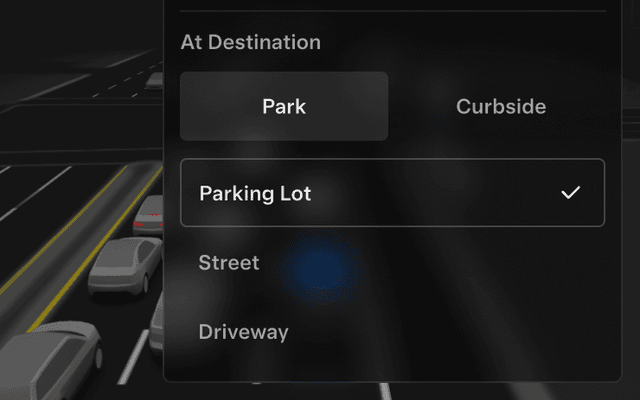
도착 옵션
3
Y
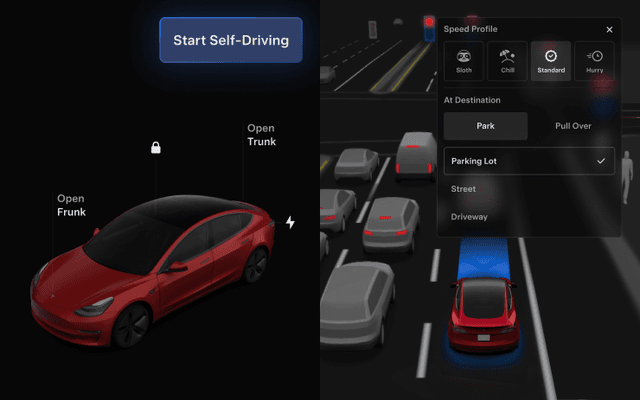
- 이제 Robotaxi 스타일의 하차를 위해 주차장, 도로변, 진입로 및 갓길 정차와 같은 도착 옵션을 선택할 수 있습니다. - 도착 옵션 선호도와 주차 위치는 각 목적지별로 저장됩니다.
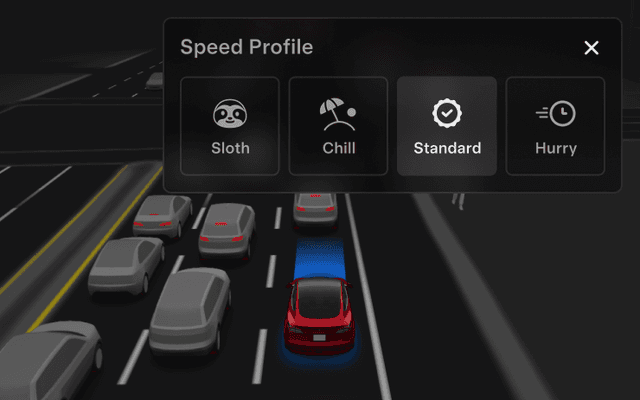
속도 프로필
3
Y
FSD (Supervised)는 이제 운전자 프로필, 속도 제한 및 주변 교통 상황을 조합하여 적절한 속도를 결정합니다. - CHILL보다 속도가 낮고 보수적인 차선 선택을 제공하는 새로운 속도 프로필 SLOTH를 도입했습니다. - 운전자 프로필이 주행 동작에 더 큰 영향을 미치며, 적극적일수록 최대 속도가 높아집니다. - 오른쪽 스크롤 휠 상/하 조작 시 이제 정확한 속도 오프셋 대신 속도 프로필 설정이 조정됩니다.
UI 개선 사항
3
Y
센터 디스플레이의 자율 주행 시각화 화면에서 속도 프로필 및 도착 옵션과 같은 설정을 직접 조정하세요.